
Avtonomna mehanizacija v kmetijstvu je že nekaj let stalnica na sejmih in v pilotnih projektih, a redkeje vidimo, kako taki stroji dejansko delujejo v vsakodnevni proizvodnji. v današnjem blugu predstavljam Dva primera realne uporabe agrorobotike iz Danske in Nizozemske.
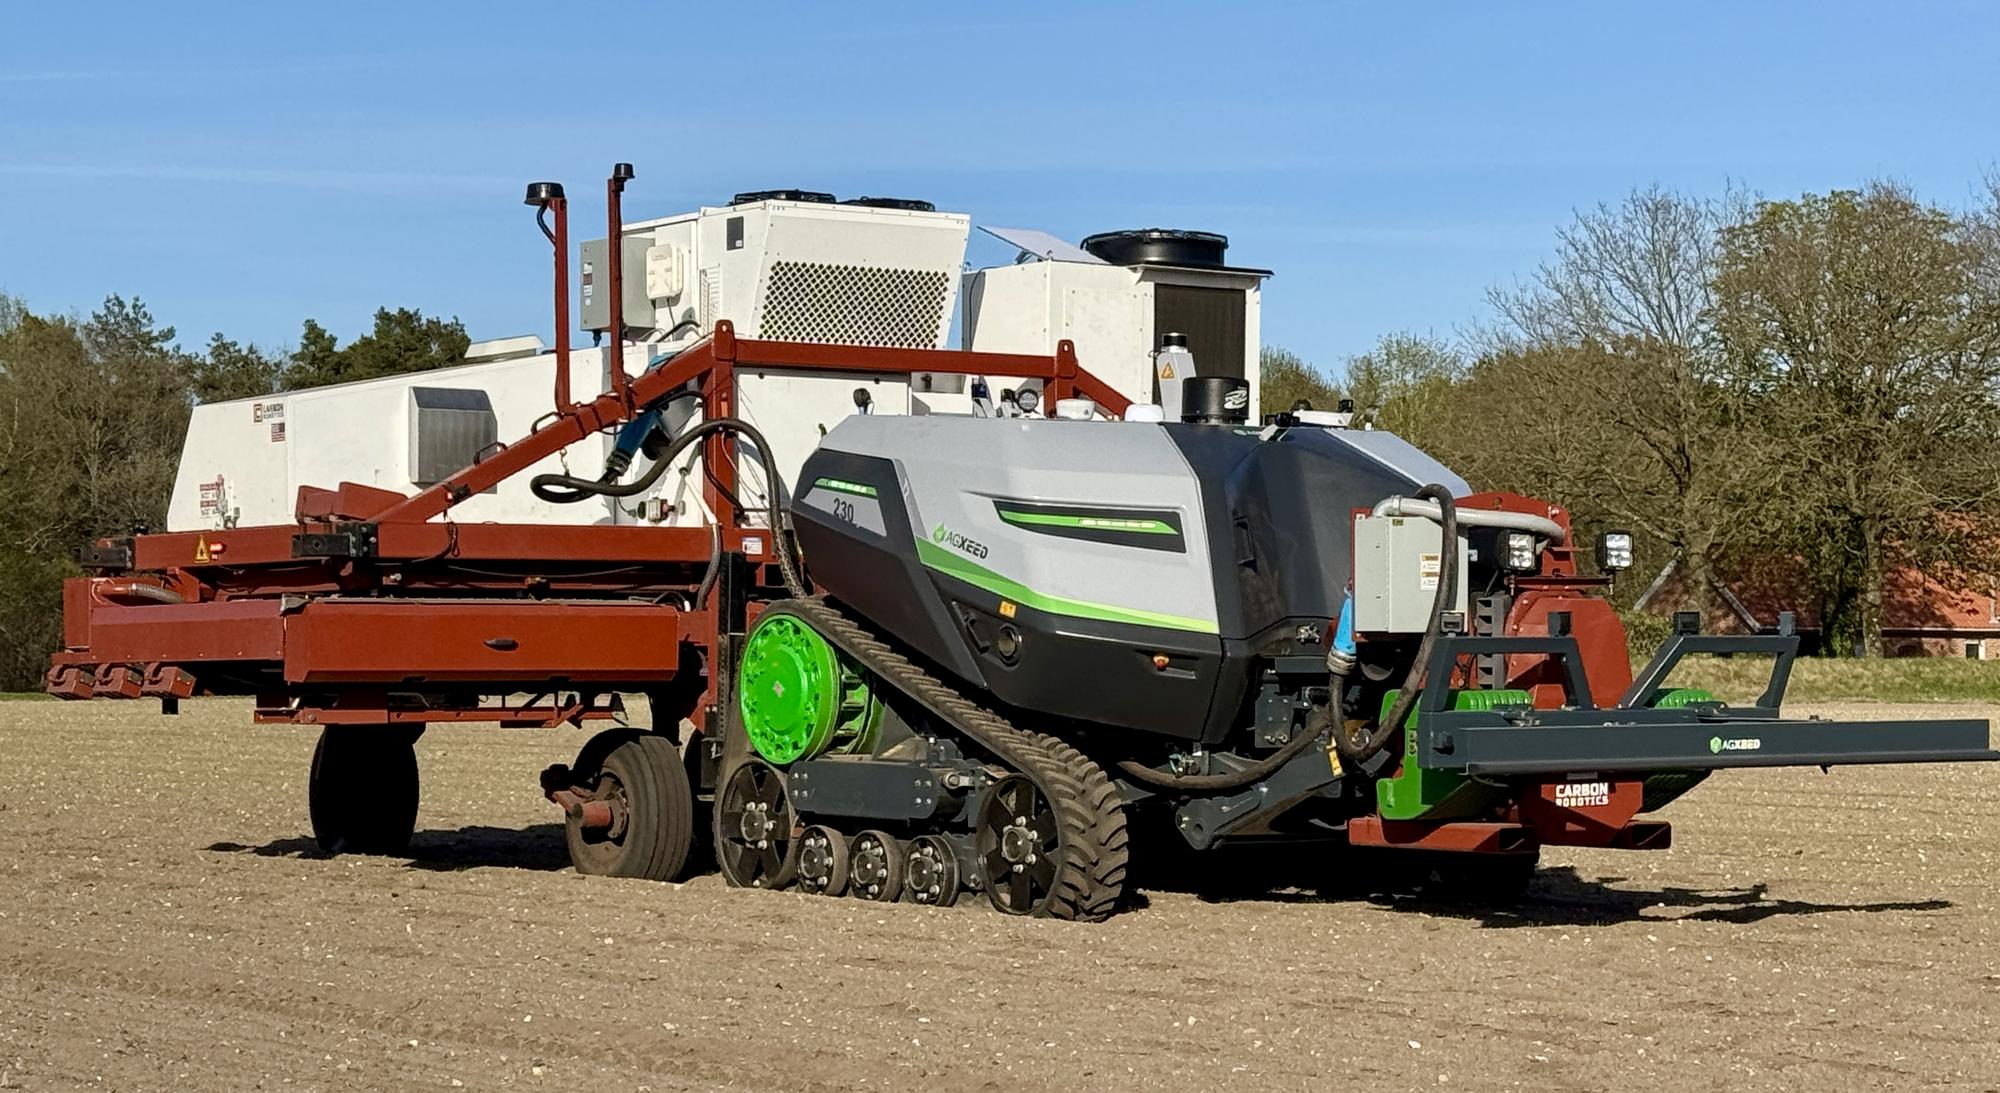
Primer 1: Ekstenzivna ekološka pridelava – AgXeed T2 in laserski plevelnik
Danski pridelovalec Axel Månsson upravlja eno največjih ekoloških zelenjadarskih kmetij v Skandinaviji 3.000 hektarjev, od tega 1.400 ha zelenjave in 800 ha ekološke pridelave. Od aprila 2026 na kmetiji deluje agrorobot proizvajalcaAgXeed serija T2 7(230 KM), kateremu su dali nalogo/ delo z laserskim plevelnikom Carbon Robotics LaserWeeder, za zatiranje plevela pri čebuli, fižolu in listni zeleni. Tehnično je najbolj zanimiva komunikacija med obema strojema v realnem času. LaserWeeder zmore do 7.000 sunkov laserja na minuto in gostoto plevela na njivi sproti javlja AgXeedu, ki temu prilagaja hitrost vožnje (ki je med 0,4 in 1,8 km/h). Kjer je plevela veliko, robot upočasni, da laser ujame vsako rastlino, kjer je plevela manj pa pospeši. To je natančnost, ki je človeški voznik praktično ne zmore vzdrževati skozi cel delovni dan (8h). Pri tem ne mislim, da robot vozi “boljše”, ampak da neprestano optimizira parameter, ki ga človek fizično ne more spremljati.
Za ekonomiko ekološke pridelave je to pomembno iz dveh razlogov. Prvič, laserjeva obravnava plevela nadomešča ročno zatiranje plevela, ki je pri organski pridelavi na takih površinah res velik strošek, po besedah Månssona je to dejansko največja postavka prihranka. Drugič, sistem omogoča nočno delo brez nadzora: ekipa zvečer določi cilj (na primer 28 ha do jutra), robot pa nalogo izvede samostojno, z varnostnimi zaustavitvami ob prisotnosti ljudi ali živali. To dejansko podaljša razpoložljivi delovni čas stroja, ne da bi podaljšalo delovni čas ljudi. Seveda pa tudi tukaj ne gre brez realnih omejitev, ki jih g. Månsson ne skriva: zmogljivost trenutno bolj omejuje logistika premikov med njivami kot stroj sam, kmetija pa še nima dovolj laser weeder-jev, da bi z avtonomijo pokrila celotno ekološko površino, tako ročno zatiranje plevela še vedno ostaja vzporedno prisotno. Zanimiva podrobnost je tudi rešitev za premike med njivami: namesto posebnega delavca to opravi isti voznik, ki na kmetiji že vozi klasičen traktor, torej en človek upravlja dva stroja hkrati, kar je bolj vprašanje organizacije dela kot tehnologije same.
Primer 2: Majhna mlečna farma – AgXeed W4 pri košnji krme
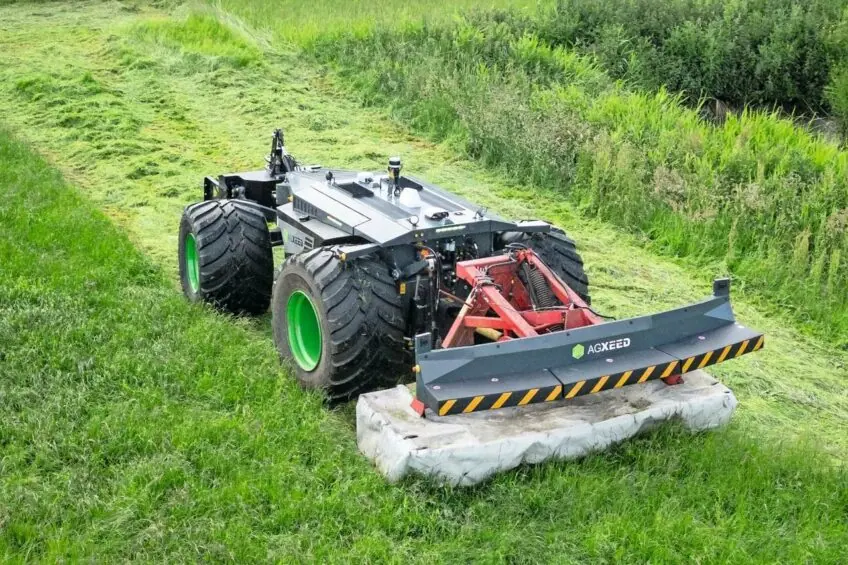
Drugi primer kaže povsem drugačen kontekst uporabe. Nizozemski mlekarski kmet Joram Hofman vodi mlečno farmo s 85 molznicami in 53 ha travinja, po obsegu nesorazmerno manjšo od danske zelenjadarske kmetije, a že zdaj visoko avtomatizirano: 2 molzna robota Lely, krmilni robot Trioliet, 2 robota za odstranjevanje gnoja, vsi traktorji z GPS in Isobus. V ta ekosistem je pred kratkim vstopil AgXeed W4 (75 KM), ki ga je g. Hofman mesec dni preizkušal v sodelovanju z nizozemskim programom NPPL+R. Hofmanova utemeljitev izbire je pomembna za razumevanje, kdaj avtonomija sploh pride v poštev: sistem konkurenčnega ponudnika je imel na voljo le traktor z več kot 200 KM, kar po njegovih besedah “ne ustreza našemu načinu vodenja kmetije in naši zemlji”. Pri majhnih parcelah in travinju je prevelik in predrag stroj lahko slabša izbira kot manjši, cenejši robot, tudi če je slednji tehnično manj zmogljiv.
Robot bo opravljal predvsem košnjo, kasneje tudi obračanje in grabljenje sena, v načrtu pa je še avtomatizacija vlačenja pašnikov in gnojenja slednje prek povezave Isobus s task-mapami, ki jih Hofman že uporablja pri trosenju gnojil. Tehnično zanimiva je priprava obstoječe mehanizacije na avtonomno delo: na kardansko gred kosilnice so namestili senzor, ki robot ustavi, če se pogon preneha vrteti, enostavna, a ključna varnostna rešitev, saj ne zahteva zamenjave celotnega stroja, temveč nadgradnjo obstoječega priključka. Hofman pri tem izrecno pove, da nakup lastnega AgXeeda na njegovi skali ni ekonomsko upravičen, gre pa se mu za spoznavanje tehnologije, ne za takojšnjo investicijo. To je pomembno priznanje: avtonomni robot ni nujno naslednji korak za vsako kmetijo, temveč orodje, katerega upravičenost je odvisna od obsega, strukture zemljišč in že obstoječe stopnje avtomatizacije.
Oba primera skupaj kažeta razpon uporabe, ki presega ustaljeno sliko avtonomnega kmetijstva kot domene velikih ravninskih poljedelskih obratov. Na eni strani je AgXeed T2 v kombinaciji z laserskim plevelnikom smiseln predvsem tam, kjer je ročno delo (plevljenje pri ekološki pridelavi) največji strošek in kjer je površina dovolj velika, da upraviči lastniško investicijo. Na drugi strani AgXeed W4 kaže, da so manjši, cenejši roboti (75 KM namesto 200+ KM) lahko smiselni tudi na manjših kmetijah z razdrobljenimi parcelami, vendar pogosto najprej kot preizkus v sodelovanju z razvojnimi programi, ne kot takojšen nakup.
Za slovensko kmetijstvo, kjer prevladujejo manjše in razdrobljene kmetije, je drugi primer verjetno bolj prenosljiv scenarij: ne lastništvo velikega avtonomnega traktorja, temveč morda skupinska uporaba manjših robotov, strojni krožki ali najem storitve model, ki bi zahteval enak razmislek o senzorski nadgradnji obstoječih priključkov, kot ga je opravil g. Hofman. Skupna nit obeh primerov je tudi to, da avtonomija ni nadomestila za obstoječo mehanizacijo, temveč dodatna plast nad njo v obeh primerih klasični traktorji in stroji ostajajo, robot pa prevzame specifično, ponavljajočo se in podatkovno intenzivno nalogo (pletje, košnjo), kjer je prednost samodejnega prilagajanja parametrov (hitrosti glede na gostoto plevela, denimo) merljiva in ekonomsko utemeljena.
LP, Blaž